
真空環境用ROBOT
SPR-8542
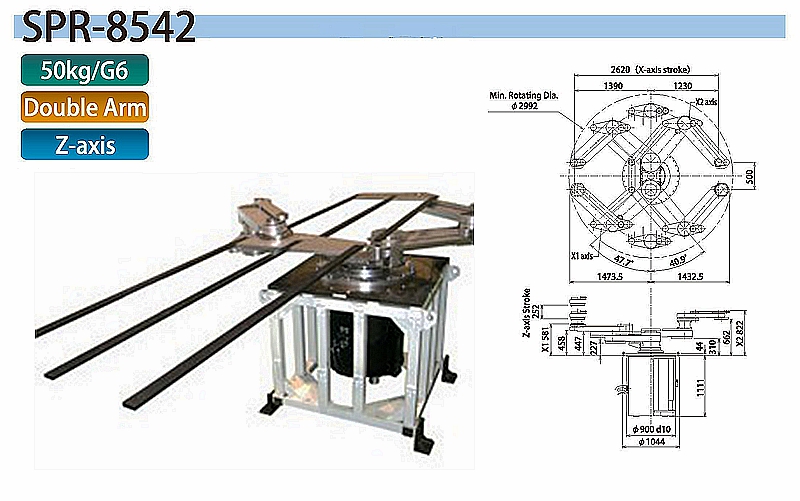
| ロボット形狀Robot Type |
4軸円筒座標形 4axis Cylindrical Coordinate |
||
|
本体質量 Mass |
2350kg |
||
| 可搬質量 Payload Capacity (ハンド,ホルダ含む)(Including End Effector and Holder) |
X1-axis 50kg or less X2-axis 50kg or less |
||
| 動作範囲 Operation Range | X-axis 2620mm Arm Length 940mm θ-axis 360°(エンドレス機構) Z-axis 252mm |
||
| 動作時間 Operation Speed | X-axis 2.8sec. / 2620mm θ-axis 2.6sec. / 180° Z-axis 1.8sec. /252mm (通信時間含まず) |
||
| アーム水平精度(ダレ)Drooping | P-P 1.6mm or less(ホルダ取付フランヅから2300mm位置) | ||
| アーム軌跡精度(蛇行)Trajectory | ±1.6mm or less(ホルダ取付フランヅから2300mm位置) | ||
|
繰返し位置精度Repeatability |
XYZ方向: ±0.5mm or less(ホルダ取付フランヅから2300mm位置) |
||
|
クリーン度 Cleanliness |
ISO Class 4 | ||
|
耐真空度Vacuum-Resistance |
1.3X10⁻⁶ Pa |
||
|
周囲温度Ambient Temperature |
X-axis +15°C~+80°C |
||
| 耐振動Vibration-Resistance | 4.9m/sec2 or less (0.5G or less) |


